

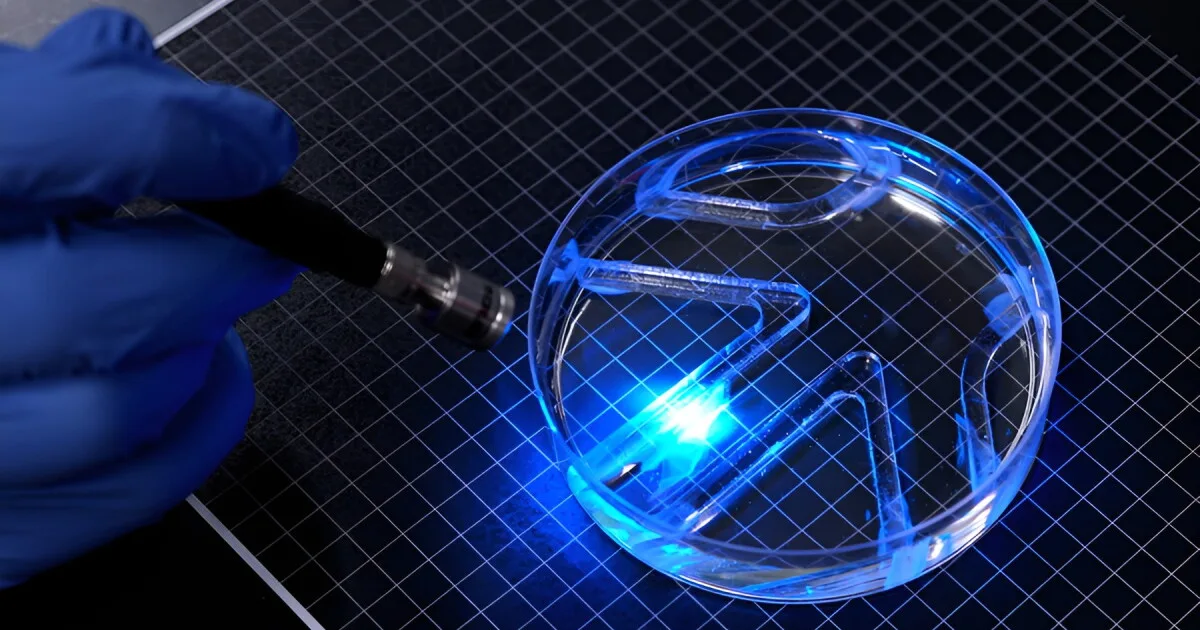
MIT izveidotais robots ir aptuveni košļājamās gumijas kociņa izmērā, un tā kustību nodrošina viens dzīvu muskuļu šūnu slānis, kas piestiprināts elastīgam gelam. Šūnas ir ģenētiski pārveidotas tā, lai gaismas iedarbībā sarautos. Apgaismojot vienu no abām robota spurām, tā sāk kustēties; pārmaiņus virzot gaismu uz abām spurām, robotu var arī pagriezt.
Tādējādi ierīcei nav nepieciešama iebūvēta elektronika — visa vadība notiek no ārpuses, gaismu virzot uz robotu, kas atrodas ūdens traukā. Pētnieki norāda, ka pašreizējā versija ir lēna, ļoti maza un vēl nav piemērota darbam atklātā jūrā, tomēr tās plānā uzbūve nākotnē varētu palīdzēt izstrādāt mīkstākas un lētākas peldierīces.
Stiprāks gels un trenētas muskuļu šūnas
Robota spuras ir 15 mm (0.59 in) garas, 7 mm (0.28 in) platas un 0,5 mm (0.02 in) biezas. “Lai pārvietotos pa ūdeni, nepieciešams daudz lielāks spēks nekā kustībai gaisā,” norāda pētījuma autore, MIT mašīnbūves asociētā profesore Ritu Ramana. “Ņemot vērā tā izmēru, robots ir diezgan spēcīgs.”
Sākotnējā konstrukcijā ļoti mīkstais fibrīna gels, pret kuru muskuļu šūnas vilka, mēdza saburzīties. Tāpēc pētnieki pārgāja uz stingrāku gēlu uz želatīna bāzes un tā virsmā iespieda rievas ar kvadrātveida dibenu. Šīs rievas veicināja šūnu izlīdzināšanos un saplūšanu šķiedrās, kas spēja efektīvāk vilkt kopā.
Komanda muskuļu šūnas arī “trenēja”, 15 minūtes dienā stimulējot tās ar gaismu divu impulsu sekundē. Salīdzinājumā ar nestimulētu kontroles grupu šāda rutīna četrkāršoja spuru pārvietojumu. Muskuļi turpināja darboties arī bez piestiprinājuma ilgāk nekā 30 dienas.
Maksimālajā ātrumā robots pārvietojās aptuveni četru sava ķermeņa garumu attālumā minūtē. Demonstrācijā tas pārvietojās un mainīja virzienu vienkāršā labirintā lielā Petri traukā, kamēr pētnieks vadīja to ar rokā turētu gaismas avotu. Tas parāda, ka robotu iespējams kontrolēt, taču pašlaik tā vadīšanai joprojām nepieciešams cilvēks ārpus trauka.
Plānāks par citiem biohibrīdajiem robotiem
Ar gaismu vadāmi, muskuļu darbināti peldroboti nav pilnīgi jauna ideja. Agrāki biohibrīdie peldlīdzekļi — ierīces, kurās apvienoti dzīvi audi un inženierijas elementi — jau izmantojuši dzīvas šūnas kustībai un virziena maiņai. Pie šādiem piemēriem pieder 2016. gadā izveidots robotizēts raja modelis, ko darbināja gaismas jutīgas žurku sirds šūnas, kā arī 2022. gada zivij līdzīgs robots ar cilvēka sirds šūnām, kas spēja peldēt patstāvīgi.
Šogad Ķīnas pētnieki prezentēja robotizētu mantaraju, ko darbināja no vardes iegūti muskuļi un vadīja ar gaismu. Savukārt cits 2026. gada modelis OstraBot, ko darbina trenēti skeleta muskuļi, sasniedza 15,6 ķermeņa garumus minūtē — aptuveni četras reizes lielāku ātrumu nekā MIT robots.
MIT pētnieku galvenais jaunievedums ir plānā, viena slāņa konstrukcija. Viņi uzskata, ka šādai uzbūvei varētu būt nepieciešams mazāk šūnu nekā biezākiem muskuļu blokiem, ko izmanto citos biohibrīdajos robotos. Mazāk apjomīgu un plānāku ierīci varētu būt lētāk izgatavot, turklāt tā varētu pārvietoties efektīvāk.
Nākotnē — sarežģītākas kustības
Nākamais uzdevums ir panākt, lai šāda konstrukcija spētu paveikt vairāk. Pētnieki norāda, ka pašreizējā versijā izmantota viena šūnu līnija, vienā virzienā izlīdzinātas muskuļu šķiedras un vienkāršas formas. Sarežģītāks šūnu un šķiedru izvietojums nākotnē varētu nodrošināt spēcīgāku peldēšanu vai citas kustības.
“Pašlaik mūsu grupas un citu pētnieku biohibrīdie roboti tiek veidoti no apjomīgiem, trīsdimensionāliem laboratorijā audzētu skeleta muskuļu blokiem, kuru izgatavošanai nepieciešami miljoniem šūnu,” sacīja Ramana. “Mēs uzskatām, ka biohibrīdie roboti, ko darbina dzīvi muskuļi, kādu dienu varētu veikt delikātus uzdevumus, piemēram, izpētīt vidi, kas ir pārāk trausla vai neparedzama parastai aparatūrai, jo dzīvie audi ir mīksti, reaģē uz apkārtni un spēj paši sadzīt.”
 Tehnoloģijas
 Tehnoloģijas
 Zinātne