

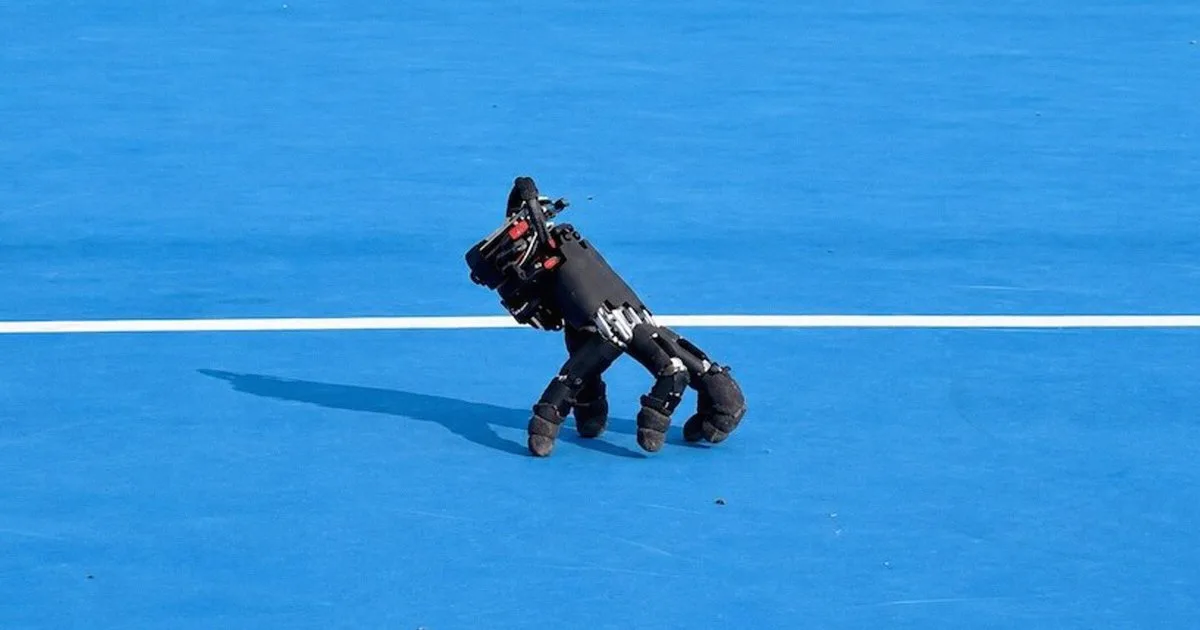
Lai gan šis izgudrojums var atgādināt “The Addams Family” varoni Tingu, runa ir par reālu robotikas eksperimentu. ETH Cīrihes Softās robotikas laboratorijas pētnieki izveidojuši cilvēka plaukstai līdzīgu robotu, kas spēj pārvietoties uz saviem pirkstu galiem bez ārējas robotiskas rokas palīdzības.
Robotiskā plauksta var pārvietoties pa dažādām virsmām un vienlaikus izmantot pirkstus mijiedarbībai ar apkārtējo vidi. Demonstrācijās tā spējusi atbalstīt pati savu svaru, pārvietoties pa virsmu un pat klabināt pa datora tastatūru. Tās kustības atgādina maza zirnekļveidīga radījuma saraustītu gaitu, tāpēc eksperiments vienlaikus šķiet gan amizants, gan nedaudz biedējošs.
Kāpēc robotiskai plaukstai vajadzīga pārvietošanās
Pētnieki norāda, ka patstāvīgi pārvietojama robotiska plauksta varētu būt noderīga šaurās un grūti pieejamās darba vietās, kur lielākajam robotam nav nepieciešams sekot tai ik uz soļa.
“Robotiska plauksta ar savu mobilitāti varētu darboties ierobežotās darba telpās, neprasot, lai tai seko roka, kas to parasti nes,” jaunā pētījumā rakstīja pētnieki.
Piemēram, lielāks robots varētu novietot plaukstu uz atbalsta virsmas netālu no šauras atveres. Pēc tam plauksta varētu pati pārvietoties līdz vadības elementam vai objektam, mijiedarboties ar to un atgriezties, lai lielākais robots to varētu paņemt.
Šāda risinājuma izveide tomēr ir sarežģīta. Robotam jāspēj izmantot tos pašus pirkstus gan pārvietošanai un līdzsvara saglabāšanai, gan mijiedarbībai ar apkārtējo vidi. Grūtības palielina arī cilvēka plaukstai līdzīgā konstrukcija, jo pirksti nav vienāda garuma.
Pētnieki izmantoja komerciāli pieejamu plaukstas modeli un apzināti nemodificēja ne pirkstus, ne tajā iebūvēto pozīcijas kontrolieri. Tā vietā viņi galvenokārt centās sasniegt vajadzīgo rezultātu, robotu apmācot.
Robotu apmācīja virtuālā vidē
Lai plauksta varētu darboties patstāvīgi, tās konstrukcijai tomēr tika pievienots akumulators, iebūvēts dators un virkne sensoru. Pēc tam pētnieki to apmācīja simulētā vidē, izmantojot pastiprināto mācīšanos. Šādā procesā programmatūra saņem atlīdzību par pareizu uzdevuma izpildi, vienlaikus kopumā ievērojot pirkstu dabisko stāvokli.
Pēc pietiekami daudziem mēģinājumiem sistēma iemācījās pārvietoties pati un drīz vien prasmes pārbaudīja arī fiziskajā pasaulē. Robotiskā plauksta spēja pārvietoties pa vairāk nekā desmit dažādām iekštelpu un āra virsmām — no flīzēm līdz zālei un akmenim.
Visas pārbaudītās virsmas bija līdzenas, taču to berze atšķīrās. Eksperiments parādīja, ka plauksta spēj ņemt vērā šīs atšķirības un pielāgot savai pārvietošanai nepieciešamo kustību.
Plauksta spēlē Sokoban
Viens no iespaidīgākajiem demonstrējumiem notika pie datora. Saglabājot līdzsvaru, robotiskā plauksta spēja nospiest atsevišķus bulttaustiņus un veiksmīgi izspēlēt klasiskās mīklu spēles Sokoban kārtu.
Pētnieki neprognozē, ka nākotnē pa pasauli klejos robotisku plaukstu bari. Tomēr šāda mobilitāte varētu papildināt pilna izmēra humanoīdus robotus un paplašināt to iespējas cilvēkiem paredzētās telpās un saskarnēs.
“Robotisku plaukstu apveltīšana ar pašām savu mobilitāti varētu padarīt nākotnes robotus daudzpusīgākus telpās un saskarnēs, kas veidotas cilvēkiem,” rakstīja pētnieki.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas