

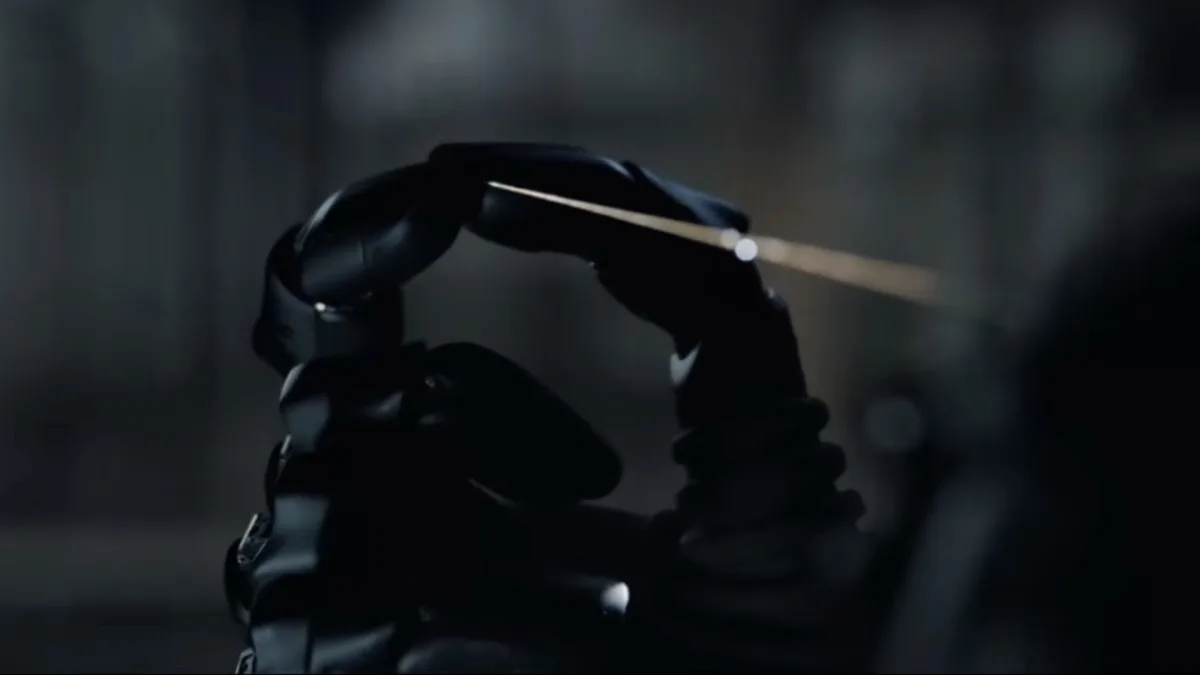
Ķīnas robotikas jaunuzņēmums AGILINK demonstrējis robotizēto roku, kas apgūst tradicionālajā Sudžou izšūšanā izmantotas pamattehnikas. OmniHand 3 Ultra atdalīja zīda diegu 16 smalkākos pavedienos, ievēra diegu adatā, nostiepa audumu izšūšanas rāmī un veica pirmos dūrienus.
AGILINK ir Ķīnas robotikas uzņēmuma AgiBot atvasināts uzņēmums. Demonstrācijā tā daudzfunkcionālā robotizētā roka tika apmācīta ne tikai sadalīt zīda diegu un ievērt to adatā, bet arī nostiept audumu, savērpt diegu un veikt izšuvuma dūrienus.
Zīda diega apstrāde prasa nepārtrauktu pielāgošanos
Sudžou izšūšanā nepieciešama īpaši precīza apiešanās ar zīdu, jo tas var saliekties, izslīdēt un mainīt formu pat nelielu pieliktā spēka izmaiņu dēļ. Izšuvuma meistars Fu Sjanhuns robotam mācīja, kā rīkoties ar šo materiālu. Viens no būtiskākajiem soļiem bija galvenā zīda diega sadalīšana 16 plānākos pavedienos: viens pirksts atdalīja pavedienus, bet pārējie uzturēja nepieciešamo spriegojumu.
Robotizētajai rokai bija arī jānotur pirkstu gali saskarē ar zīdu, vienlaikus ļaujot diegam vērpšanās laikā rotēt. Adatas ievēršana un šūšana prasīja vēl precīzāku pozīcijas, spēka un pirkstu kustību koordināciju.
“Zīdam nav stingras formas. To nosaka pirkstu spēks. Tāpēc izšūšana vienlaikus pārbauda gan aparatūru, gan vadību: pilnībā tiešās piedziņas rokai ir 21 aktīva brīvības pakāpe, bet katrā pirksta galā — vizuāli taustes sensors, kas pēc saskares virsmas deformācijas nosaka kontaktu,” teikts uzņēmuma publicētajā video aprakstā.
Apmācībā apvienota tālvadība un pastiprinātā mācīšanās
AGILINK norādīja, ka apmācības procesā apvienoti tālvadības jeb teleoperācijas dati ar pastiprināto mācīšanos. Noslēguma uzdevumā robots veica nepārtrauktu kustību, kurā vispirms savērpa un pēc tam paņēma diegu. Tā kā diegs katru reizi nokrita citā pozīcijā, robotam bija jāpielāgo kustības, nevis jāatkārto iepriekš noteikta, nemainīga secība.
OmniHand 3 Ultra izmērs ir aptuveni līdzīgs cilvēka rokai, un tā sver 1.9 pounds jeb 630 gramus. Tā izmanto tiešās piedziņas arhitektūru — motori ir savienoti tieši ar locītavām, nevis darbināti ar cīpslām vai starpposma transmisijas mehānismiem.
Pēc AGILINK sniegtās informācijas, roka spēj stabili noturēt 6.6 pounds jeb 3 kilogramus un pacelt līdz 17.6 pounds jeb 8 kilogramiem. Tā var atvērties un aizvērties aptuveni 0,3 sekundēs, bet pozicionēšanas atkārtojamība ir aptuveni 0.008 inches jeb 0,2 milimetri.
Taustes sensori ļauj reaģēt uz materiāla deformāciju
Sistēmā būtiska nozīme ir arī taustes uztverei. Katrā pirksta galā iebūvēts uz redzi balstīts sensors, kas nosaka kontaktvirsmas deformācijas izmaiņas. AGILINK apgalvo, ka sensori spēj mērīt spēku trīs dimensijās un pamanīt deformāciju, kas ir tikai 0,08 milimetrus liela. Plaukstā papildus iestrādāts sensors ar 300 kontaktpunktiem.
Mehāniskās konstrukcijas, taustes sensoru un programmatūras vadības apvienojums ļauj rokai reaģēt uz materiāliem, kurus ir grūti satvert ar stingriem robotizētiem satvērējiem. Zīds šajā ziņā ir īpaši sarežģīts, jo tā forma un novietojums saskares laikā var mainīties.
AGILINK izšūšanas demonstrāciju izmantoja, lai parādītu, ka tā robotizētā roka spēj veikt uzdevumus, kuros nepārtraukti jāpielāgo spēks un pirkstu pozīcija. Tas atšķiras no robotizētām sistēmām, kas galvenokārt paredzētas atkārtotām rūpnieciskām darbībām, kur priekšmeti un kustības parasti ir daudz prognozējamāki.
Dažādi uzņēmumi izvēlas atšķirīgus robotroku risinājumus
Ar veiklām robotizētām rokām nodarbojas arī citi uzņēmumi, taču to konstrukciju prioritātes atšķiras. LinkerBot Linker Hand L30 Pro izmanto piecus ar cīpslām darbināmus pirkstus un paredzēta ātrām, atkārtojamām kustībām. Savukārt Boston Dynamics jaunākajai Atlas rokai ir četri pirksti, un tā orientēta uz rūpnieciskiem uzdevumiem, piemēram, urbjmašīnu un metināšanas instrumentu pārvietošanu.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas