

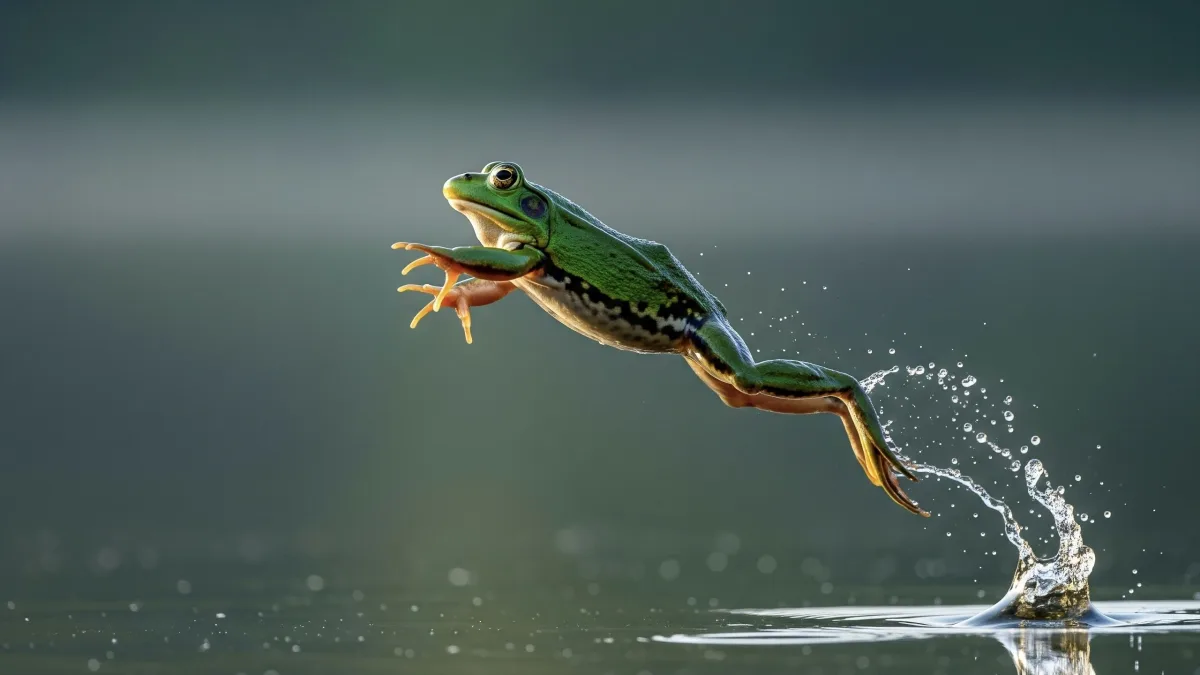
Dzīvnieku kustības jau gadiem iedvesmo robotikas izstrādātājus risināt pamatuzdevumus, kas saistīti ar pārvietošanos un vilkmi — no zirgiem līdz kukaiņiem. Tagad pētnieku uzmanības centrā nonākušas vardes. Žurnālā Science Advances 18. septembrī publicētajā pētījumā zinātnieki izpētīja, kā savīti elastīgi stieņi var radīt strauju “snap” kustību, kas ļauj nelielam robotam lēkt un peldēt.
Pēc pētnieku teiktā, šādu mehānismu varētu izmantot robotiem ar ierobežotu enerģiju, kā arī ierīcēm, kurām jāpārvietojas pa nelīdzenu reljefu un ūdeni. Tā vietā, lai visu kustībai nepieciešamo jaudu nodrošinātu lielāks motors vai sarežģīta vadības sistēma, daļu darba paveiktu pats robota mehānisms.
Enerģiju uzkrāj elastīgi stieņi
Pētnieki izveidoja prototipu, lai demonstrētu šo principu. Plaukstas izmēra robots sver tikai 3,4 unces jeb aptuveni tikpat, cik spēļu kāršu komplekts. Tas pārvietojas ar ātrumu aptuveni trīs sava ķermeņa garumi sekundē, uz priekšu palaižoties ar īsiem lēcieniem.
“Plašāka iespēja ir ļaut robota mehānikai paveikt daļu darba, kam citādi būtu vajadzīgi lielāki motori vai sarežģītāka vadība,” paziņojumā sacīja Mičiganas Universitātes robotikas docents un viens no pētījuma vadošajiem autoriem Xiaonan (Sean) Huang.
“Programmējot, kad elastīga konstrukcija uzkrāj un strauji atbrīvo enerģiju, mēs varam nodrošināt maziem robotiem spēcīgas, atkārtojamas kustības, neprasot motoram nepārtraukti darboties ar lielu jaudu,” skaidroja Huangs. Viņš norādīja, ka nākotnē šo principu varētu izmantot robotiem, kuriem jāpārvietojas starp šķēršļiem, jāpārvar barjeras, ātri jāmaina orientācija vai jādarbojas gan uz sauszemes, gan ūdenī.
Kad elastīgs stienis tiek saliekts un tā gali pagriezti, tas noteiktā brīdī var mainīt formu un atbrīvot uzkrāto spriegumu. Taču šī pārveidošanās ne vienmēr notiek vienādi. Dažādas saliekšanas un vērpes kombinācijas liek stienim mainīties pakāpeniski, savukārt citas izraisa strauju pārlēcienu no vienas formas citā. Tieši šāds pēkšņs pārveidošanās process var radīt spēcīgu grūdienu.
Optimālo formu meklēja ar simulācijām
Komanda izmantoja datormodelēšanu un robotizētu manipulatoru, lai atkārtoti deformētu stieņus un atrastu visefektīvāko formu. Pētnieki secināja, ka visvairāk enerģijas iespējams atbrīvot, stienim izveidojot spirāli, kas līdzinās savītai atsperei.
Pēc piemērotākā vilces mehānisma noteikšanas zinātnieki izstrādāja un uzbūvēja robotus, kas ar šiem strauji pārveidojošajiem stieņiem spēj lēkt. Stieņus savienoja ar rotējošu motoru: tas tos savērpa, līdz tika radīta nepieciešamā “snap” kustība, bet pēc tam atvienoja vērpi un stieni atkal deformēja, sagatavojot nākamajam lēcienam.
“Tā kā izstrādes principi ir atkarīgi no stieņa formas un no tā, kā tiek kustināti tā gali, tie darbojas dažādos izmēros un mērogos,” paziņojumā sacīja Kalids Dževads, Kalifornijas Universitātes Losandželosā Inženierzinātņu skolas asociētais profesors un viens no pētījuma vadošajiem autoriem. Viņš piebilda, ka tas paver iespēju izveidot tikai dažus milimetrus lielus robotus, kuros nelielas motora kustības tiek pārvērstas jaudīgos kustības uzliesmojumos. Dževada laboratorija piedalījās simulāciju un eksperimentu ar robotizēto manipulatoru veikšanā.
Robots pārbaudīts uz dažādām virsmām
Prototipa galīgā versija bija vardes formas robots ar diviem strauji kustīgiem stieņiem ķermeņa aizmugurē. Pārbaudēs tas lēca pa plašu virsmu klāstu, tostarp cietiem materiāliem, piemēram, koku un stiklu, kā arī sarežģītākām, mīkstām un slidenām virsmām, kas veidotas no tādiem materiāliem kā āda.
Zinātnieki robotu izmēģināja arī ārpus telpām uz smiltīm un zāles. Viņi novēroja, ka ierīce spēj kāpt augšup un lejup pa pakāpieniem. Savukārt, pievienojot airiem līdzīgus elementus, robots varēja arī peldēt.
 Tehnoloģijas
 Zinātne
 Zinātne