

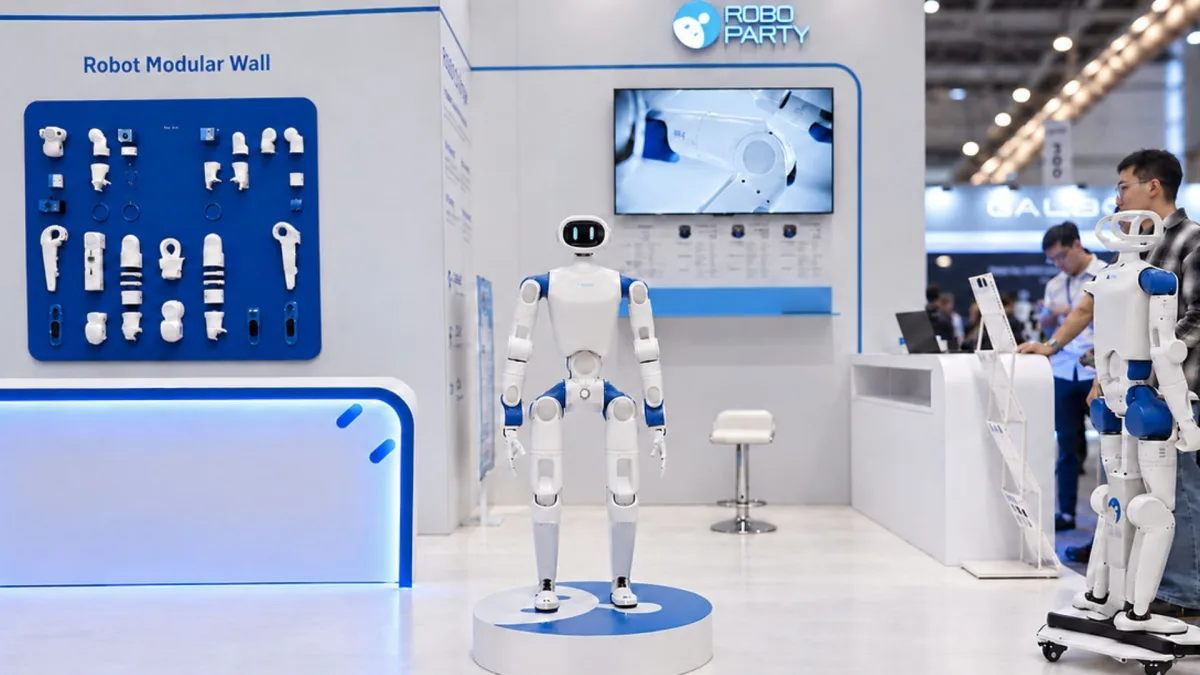
Pitsburgā bāzētais uzņēmums RoboParty konferencē IROS 2026 atklājis savu jauno humanoīdo robotu RP1 (ROBOTO 01), tādējādi nodrošinot robota debiju pasaules mērogā. Uzņēmums RP1 raksturo kā pasaulē pirmo augstas veiktspējas bipedālo humanoīdo robotu, kura visa tehnoloģiju kopa jeb “full-stack” ir pieejama atvērtā pirmkoda formā.
RP1 paredzēts pētniekiem, izglītības iestādēm, robotikas izstrādātājiem un iemiesotā mākslīgā intelekta komandām. RoboParty mērķis ir piedāvāt humanoīdu robotikas sistēmu, ko iespējams izmantot, pārveidot, apmācīt un nepārtraukti paplašināt reālos izstrādes procesos.
“Humanoīdajiem robotiem nevajadzētu būt slēgtām sistēmām, ko var izveidot tikai neliels komandu skaits, kamēr visi pārējie var tikai noskatīties,” sacīja RoboParty dibinātājs Ji Huans.
“Mēs vēlamies, lai RP1 kļūtu par atvērtu pamatu, kuram izstrādātāji var piekļūt, ko viņi var pārveidot, apmācīt un nepārtraukti uzlabot. Pilnībā atvērts pirmkods ir bijis mūsu tehniskais virziens kopš RPO projekta,” viņš piebilda.
Robotu varēja pagrūst un iespert
RoboParty stendā IROS konferencē viena no tiešākajām iespējām pārbaudīt RP1 spējas bija interaktīva demonstrācija ar nosaukumu “Kick Me”. Tās laikā apmeklētāji drīkstēja robotam radīt ārējus traucējumus, tostarp to pagrūst vai iespert.
Pēc šādas iedarbības RP1 ātri koriģēja savu stāju un atguva līdzsvaru. Atšķirībā no demonstrācijām, kurās robots veic tikai iepriekš definētas kustības, šī atvērtā mijiedarbība ļāva apmeklētājiem novērot tā dinamisko stabilitāti un vadības sistēmas darbību ārēju traucējumu apstākļos, teikts uzņēmuma paziņojumā.
Atkārtota augstas intensitātes mijiedarbība vienlaikus kalpoja kā tiešs robota korpusa veiktspējas un visas sistēmas izturības pārbaudījums. RP1 dinamiskās kustības un spēja atgūt stabilitāti IROS demonstrācijās tika nodrošināta ar PartyOS — RoboParty atvērtās izstrādes pamatu humanoīdajai robotikai, kas integrē UFO ietvaru.
Izstrādāts dinamiskām kustībām un iemiesotajam MI
Uzņēmums norāda, ka RP1 izveidots kā augstas veiktspējas humanoīda platforma dinamiskām kustībām, iemiesotā mākslīgā intelekta modeļu apmācībai, validācijai un ieviešanai, datu vākšanai, kā arī nepārtrauktai attīstībai.
RP1 maksimālais locītavas griezes moments sasniedz līdz 160 N•m. Robota konstrukcijā izmantoti paša uzņēmuma izstrādātie Romomo aktuatoru moduļi un mehāniskā struktūra, kā arī reāllaika kustību vadības sistēma. Šie risinājumi veidoti, ņemot vērā dinamisku kustību, atgūšanos pēc ārējiem traucējumiem un ilgtermiņa izstrādes eksperimentu prasības.
“Kick Me” mijiedarbības laikā robots ne tikai pielāgoja stāju un atguva līdzsvaru, bet arī demonstrēja nepārtrauktu kustību, spēju atgūties pēc traucējumiem un atgūšanos pēc kritiena. Pēc RoboParty teiktā, šie rezultāti atspoguļo ne vien algoritmu darbību, bet arī robota korpusa, aktuatoru moduļu un kustību vadības sistēmas koordināciju.
RP1 turpina RPO atvērtā pirmkoda projektu
RP1 ir daļa no RoboParty plašāka pilnībā atvērtā koda izstrādes plāna. Uzņēmums šo virzienu sāka ar RPO — pilnībā atvērtā pirmkoda bipedālo humanoīdo robotikas projektu.
RPO izstrādes un kopienas iesaistes laikā RoboParty paplašināja savas tehniskās iespējas, aptverot galvenos aktuatorus, robotu korpusus, kustību vadību, precīzas manipulācijas ar objektiem un robotikas programmatūras sistēmas. Uzņēmums RP1 pozicionē kā nākamo soli šīs atvērtās izstrādes pieejas attīstībā.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas