

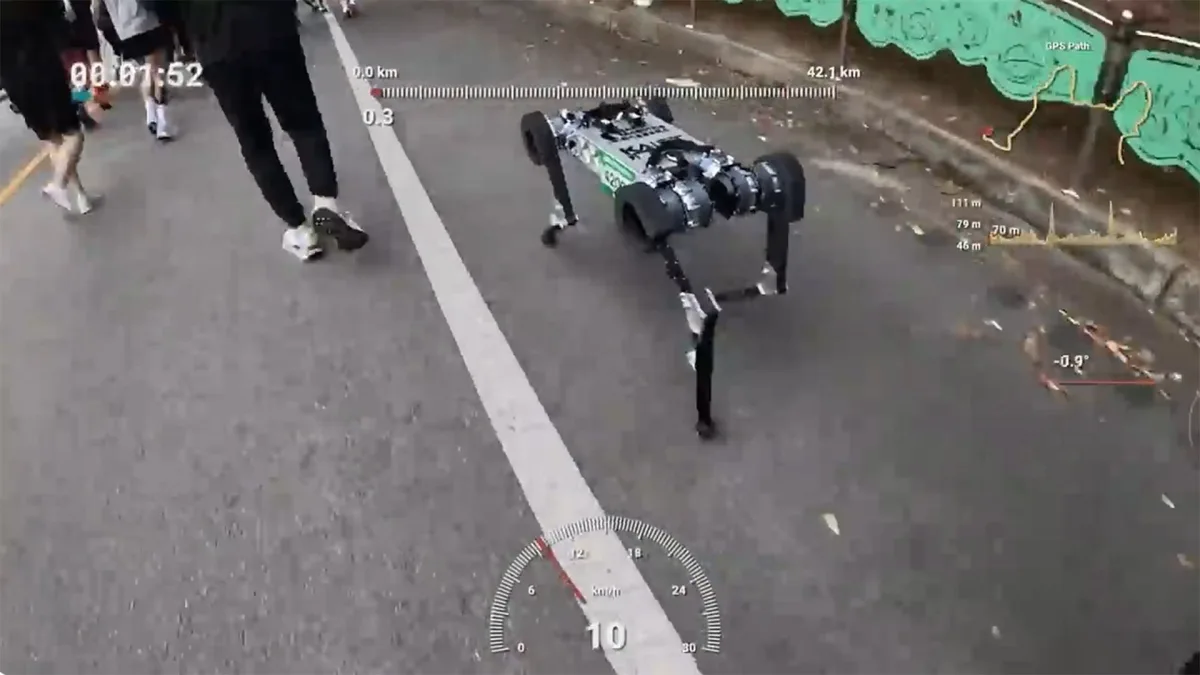
Suņveidīgais robots RAIBO2 2024. gada 17. novembrī pabeidza 22. ikgadējo Sangju žāvēto hurmu maratonu Dienvidkorejā. Distanci 26,2 jūdzes jeb 42,2 kilometrus tas veica nedaudz vairāk nekā četrās stundās un 19 minūtēs, sacenšoties līdzās cilvēkiem.
Izstrādātāji norāda, ka RAIBO2 ir pirmais četrkājainais robots, kas oficiālā maratona distancē finišējis bez apstāšanās, lai uzlādētu akumulatoru. Šādus robotus bieži dēvē par robotu suņiem, jo to priekšējo un aizmugurējo kāju locītavu kustības atgādina suņu pārvietošanos. Pētījums par sasniegumu 23. septembrī publicēts žurnālā Nature.
Maratons pārbaudīja robota izturību
Eksperiments bija nozīmīgs tāpēc, ka izturība ir viena no galvenajām četrkājaino robotu problēmām. Tie spēj pārvarēt kāpnes un nelīdzenas takas, kur riteņotiem mehānismiem klājas daudz grūtāk, taču robotam nepārtraukti jādarbojas vairākām locītavām, vienlaikus ceļot un stabilizējot korpusu. Tas patērē ievērojamu enerģijas daudzumu.
“Atšķirībā no riteņotiem robotiem četrkājainie roboti nepārtraukti tērē enerģiju locītavās, lai atbalstītu ķermeņa svaru, un zaudē kinētisko enerģiju periodiskā saskarē starp kājām un zemi,” pētījumā rakstīja pētnieki.
Maratona trase bija īpaši prasīga. Tajā bija divi 50 metrus augsti kāpumi, bet slīpums vietām sasniedza 10 grādus. Šādi posmi palielināja slodzi uz robotu un pārbaudīja tā akumulatora pārvaldības sistēmu.
No neveiksmīga mēģinājuma līdz 67 kilometru darbības rādiusam
Iepriekš RAIBO2 bija veicis 26,7 jūdžu jeb 43 kilometru garu GPS vadītu distanci pa līdzenu sporta laukumu. Tas prasīja četras stundas un 40 minūtes, un robots visu maršrutu veica ar vienu uzlādi.
Tomēr agrāks mēģinājums veikt maratonu pa nelīdzenu segumu sacensību apstākļos beidzās aptuveni pie 23 jūdžu jeb 37 kilometru atzīmes, kad akumulators iztukšojās. Izstrādātāji to daļēji skaidroja ar biežām tempa izmaiņām: robots centās pielāgoties tuvumā skrienošajiem dalībniekiem.
Lai novērstu šo problēmu, komanda par 33% palielināja akumulatora ietilpību un pārveidoja vadības sistēmu. Tajā ieviesta locītavu stingrības kontrole pie izpildmehānisma. Tā ļauj robotam mīkstināt kāju, kad jāabsorbē trieciens, vai arī nodrošināt stabilu un spēcīgu atspērienu.
Pēc šīm izmaiņām RAIBO2 maksimālais darbības rādiuss pa taisnām trasēm sasniedza 41,6 jūdzes jeb 67 kilometrus ar vienu uzlādi, norāda pētnieki.
Energoefektivitāti uzlaboja mehānika un programmatūra
Viens no svarīgākajiem rādītājiem bija robota kopējās pārvietošanās izmaksas — enerģijas daudzums, kas nepieciešams ķermeņa pārvietošanai noteiktā attālumā. Jo mazāks šis rādītājs, jo mazāk enerģijas tiek patērēts. RAIBO2 sasniedza 0,25, kamēr cilvēka salīdzināmais rādītājs bija 0,37. Pētnieki apgalvo, ka tas ir pirmais četrkājainais robots, kas cilvēka etalonu šajā rādītājā pārspējis.
Šādu efektivitāti nodrošināja vairāki aparatūras un programmatūras uzlabojumi. Robotā izmantotas vieglas mehāniskās detaļas, kas ar ļoti maziem zudumiem pārraida kinētisko enerģiju no locītavām. Komanda izcēla arī zemu zudumu motora vadības ķēdi un pārvietošanās algoritmu, kas īpaši vienkāršots, lai ierobežotu enerģijas patēriņu.
Vadības sistēma tika apmācīta komandas simulācijas vidē RaiSim. Tajā iekļauti slīpumu, kāpņu un apledojušu ceļu modeļi, ļaujot robotam trenēties dažādos apstākļos pirms pārbaudēm reālajā pasaulē.
Akumulators enerģiju atgūst nobraucienos
Līdzīgi kā daudzi elektriskie transportlīdzekļi, RAIBO2 spēj atgūt daļu akumulatora enerģijas, izmantojot kustības kinētisko enerģiju. Tas īpaši noder, robotam pārvietojoties lejup. Atgūtā enerģija palīdz kompensēt daļu no kāpumos iztērētās enerģijas, taču pilnībā nenovērš pauguraina reljefa radītās papildu izmaksas.
Pētnieki norāda, ka RAIBO2 ar vienu uzlādi var veikt vairāk nekā trīs reizes lielāku distanci nekā pašreizējie četrkājainie roboti. Tā akumulatora kopējā ietilpība ir 2016 vatstundas. Ņemot vērā šo ietilpības pieaugumu, komanda lēš, ka robots pēc maratona distances teorētiski varētu nobraukt vēl līdz 15,5 jūdzēm jeb 25 kilometriem — kopumā līdz 41,6 jūdzēm jeb 67 kilometriem.
Šāda izturība varētu paplašināt četrkājaino robotu izmantošanu vietās, kur riteņoti modeļi nav praktiski pielietojami. Pētījumā izstrādātāji kā piemērus min katastrofu zonas un kalnainus apvidus, kuros pietiekami mobili robots ar lielu darbības rādiusu varētu pārvadāt kameras, sensorus vai sakaru aprīkojumu pa nelīdzenu reljefu.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas