

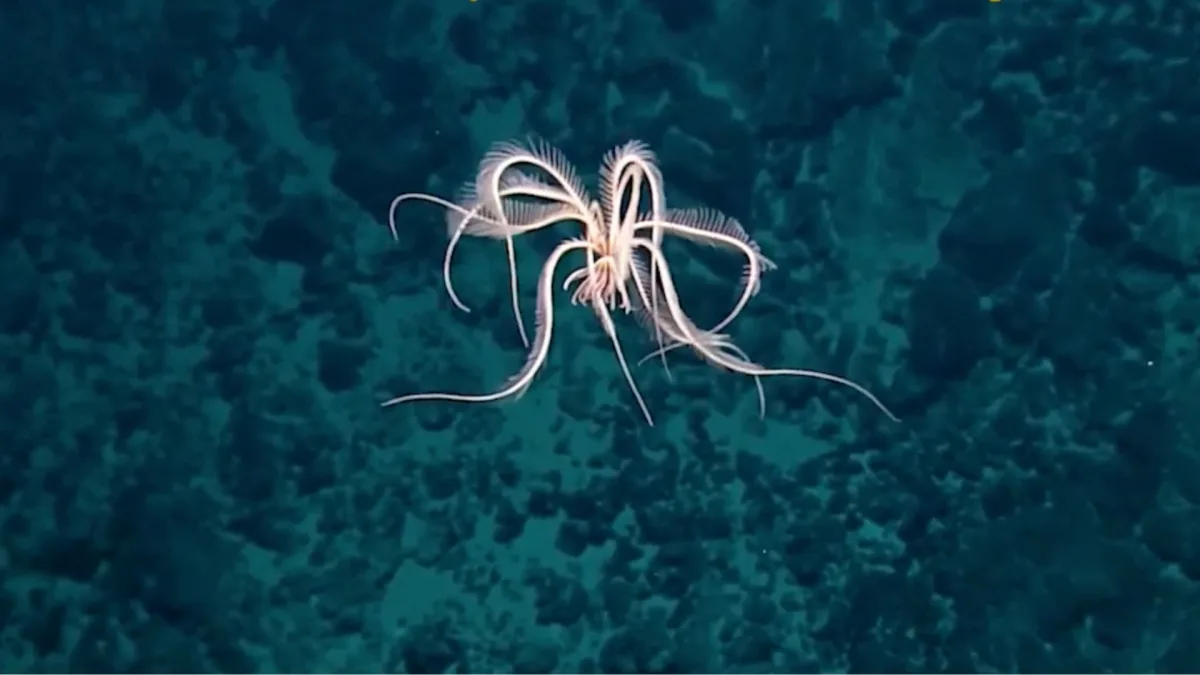
Ziemeļkarolīnas štata universitātes (NCSU) pētnieki izstrādājuši mīkstu zemūdens robotu, kura konstrukciju iedvesmojusi spalvu zvaigzne — jūras bezmugurkaulnieks. Robots spēj pārvietoties trīs dimensijās: virzīties uz priekšu un atpakaļ, pacelties un nolaisties, kā arī rotēt ap savu centrālo asi.
Šādu kustību diapazonu ierīce sasniedz ar tikai diviem izpildmehānismiem, kamēr līdzīgas trīsdimensiju kustības nodrošināšanai parasti nepieciešami vismaz seši. Pētnieki norāda, ka šādi izdevies samazināt mehānisko sarežģītību, nezaudējot manevrētspēju.
Kustību nodrošina elastīgi spārni
Robotam ir centrālais disks, ap kuru izvietoti četri elastīgi spārni. Tie ir monostabili: aktivizēšanas laikā spārni saliecas, bet pēc spēka noņemšanas paši atgriežas sākotnējā stāvoklī. Šī mehāniskā īpašība ļauj radīt vairākus kustības veidus, neizmantojot atsevišķu izpildmehānismu katram virzienam.
Konstrukcija balstās tā dēvētajā “mehāniskajā inteliģencē”. Šajā pieejā robota fiziskā uzbūve un mijiedarbība ar ūdeni palīdz noteikt tā uzvedību, tādējādi samazinot datoram vai cilvēkam nepieciešamo vadības komandu apjomu.
“Viens no aizraujošajiem šī darba aspektiem ir tas, ka tas parāda — ar minimālu izpildmehānismu skaitu iespējams radīt robotiskas ierīces ar ārkārtīgi plašu kustību diapazonu, izmantojot inteliģentas konstrukcijas paņēmienus,” paziņojumā sacīja pētījuma korespondējošais autors un NCSU mehānikas un aviācijas inženierijas profesors Džei Jins.
Trīs kustības režīmi
Abi izpildmehānismi atrodas centrālajā diskā un kontrolē visus četrus spārnus. Kad tiek aktivizēti abi mehānismi, spārni strauji noliecas lejup. Pēc izpildmehānismu izslēgšanas elastīgie spārni atgriežas augšup. Ātri atkārtojot šo ciklu, robots plivina spārnus un virzās augšup ūdenī.
Ja spārni plivinās lēnāk, robots var saglabāt atrašanās vietu un karāties ūdenī. Pētnieki šo kustību nodēvējuši par “medūzas režīmu”. Tas atgādina spalvu zvaigžņu spēju koordinēt savas ekstremitātes, lai pārvietotos dažādos virzienos un noturētos ūdens slānī.
Horizontālu kustību var iegūt, mainot izpildmehānismu vadību. Aktivizējot tikai vienu no tiem, viens spārns sāk kustēties līdzīgi astes spurai un virza robotu uz priekšu vai atpakaļ. Šo darbības principu pētnieki sauc par “zivs režīmu”.
Robots spēj arī griezties ap centrālo asi. Ātri pārmaiņus aktivizējot abus izpildmehānismus, tiek radītas asimetriskas spārnu kustības, kas liek ierīcei rotēt. “Rotora režīms” nodrošina virziena kontroli un ļauj robotam vadīt savu trajektoriju zem ūdens.
Apvienojot visus trīs režīmus, mīkstais robots iegūst kontroli pār vertikālu, horizontālu un rotācijas kustību. Demonstrācijās tas pētīja zemūdens vidi ar kameru un pacēla objektus gan atsevišķi, gan kopā ar citiem robotiem.
No rajas iedvesmota robota līdz bezvadu versijai
Jaunā konstrukcija turpina komandas iepriekšējo darbu pie ūdens robota, kura forma bija iedvesmota no mantas rajas. Iepriekšējā ierīce spēja ātri pārvietoties ūdenī, taču tai nebija līdzvērtīgas trīsdimensiju manevrētspējas.
Tā vietā, lai pievienotu vairāk motoru un sarežģītākus mehānismus, pētnieki centās papildu kustību iespējas iegūt no paša robota fiziskās struktūras. Šāda pieeja varētu būt noderīga zemūdens robotikā, kur svarīga ir gan manevrētspēja, gan mehāniskā vienkāršība.
Komanda norāda, ka kompaktā konstrukcija varētu kļūt par platformu dažādiem zemūdens robotikas lietojumiem. Turpmākajos pētījumos paredzēts izstrādāt pilnībā bezvadu versiju un kopā ar citu jomu pētniekiem izpētīt iespējamos pielietojumus.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas