

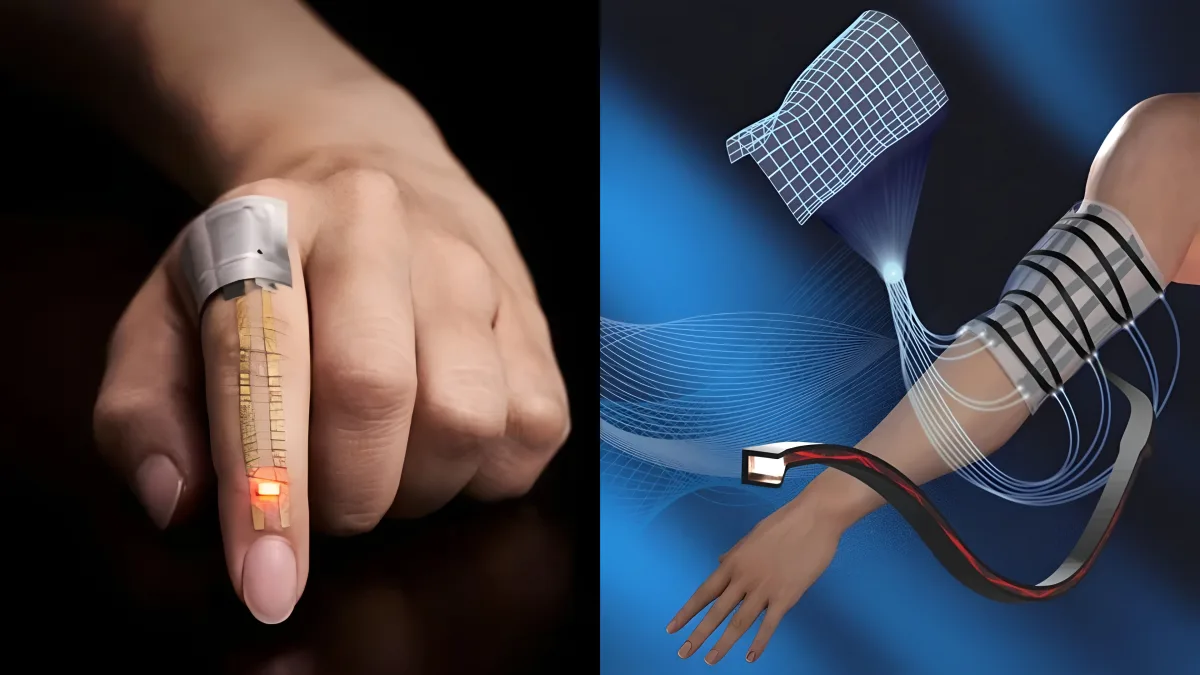
MIT pētnieki izstrādājuši mīkstu sensoru, kas pats atjauno savu trīsdimensiju formu, kad tas liecas, salokās vai vērpjas. Sistēma varētu ļaut attālināti kontrolēt robotus, veidot apģērbu kustību izsekošanai un mērīt pacientu progresu fiziskās rehabilitācijas laikā.
Optiskās šķiedras pārveido kustību digitālā formā
Sensors sastāv no elastīgām optiskajām šķiedrām, kas iestrādātas silikonā. Sistēma seko virsmas deformācijām, analizējot izmaiņas caur šķiedrām pārraidītajā gaismā. Programmatūra šos mērījumus pārvērš digitālā rekonstrukcijā, kas seko materiāla kustībām gandrīz reāllaikā.
Atšķirībā no kustību uztveršanas sistēmām, kurās pie apģērba tiek piestiprināti stingri sensori, jaunajā risinājumā visa mērījumu virsma veidota no mīkstiem komponentiem. Sensors spēj saglabāt spēju rekonstruēt kopējo formu arī tad, ja daļa šķiedru ir bojāta.
Pētnieki optiskās šķiedras izgatavoja no elastīgas gumijas serdes, ko ieskauj melnas gumijas apvalks. Vienu katras serdes pusi viņi apzināti padarīja raupjāku, lai šķiedras reakcija uz saliekšanos būtu izteiktāka.
Šķiedrai liecoties, daļa gaismas izkliedējas prom no tās ceļa. Raupjā virsma šo efektu padara atkarīgu no liekuma virziena, tādēļ pētnieki var noteikt, kā šķiedra izliekas, izmērot gaismu, kas izplūst no tās pretējā gala.
No vienas līnijas līdz visas virsmas formai
Atsevišķa šķiedra spēj noteikt liekumu gar vienu līniju, taču visas virsmas formas rekonstruēšana ir sarežģītāka. MIT komanda šo problēmu risināja, iestrādājot vairākas šķiedras elastīgā silikona loksnē.
Datorsimulācijās pētnieki salīdzināja dažādus šķiedru izvietojumus, tostarp šaha režģa un zigzaga rakstus. Par visefektīvāko sarežģītu formas izmaiņu uztveršanai izrādījās konkrēta zigzaga konfigurācija.
Pēc tam pētnieki izgatavoja fizisku loksni ar šo izvietojumu. Gaismas diodes caur šķiedrām raida gaismu, bet sensori to pretējos galos mēra izejas signālu. Ārēja shēmplāte šos rādījumus apkopo un pastiprina.
Algoritms mērījumus pārvērš loksnes trīsdimensiju attēlojumā. Demonstrācijās pētnieki materiālu salocīja pa diagonāli pretējos virzienos, un tā digitālais ekvivalents sekoja mainīgajai ģeometrijai.
Precizitāte un iespējamie pielietojumi
Lai pārbaudītu precizitāti, komanda loksni novietoja uz precīzi veidotām 3D drukātām veidnēm. Rekonstruētās virsmas kļūda bija mazāka par 0,4 centimetriem, norādīja MIT mašīnbūves maģistrantūras students Qifans Ju.
Ju sacīja, ka salīdzināmas sistēmas ar stingriem sensoriem parasti rada aptuveni 1–2 centimetru kļūdu. Komanda arī demonstrēja, ka loksne spēj rekonstruēt kopējo formu pat pēc tam, kad dažas šķiedras bija pārgrieztas vai atvienotas.
Pētnieki paredz, ka šādu materiālu varētu izmantot apģērbā, kas ļautu lietotājiem kontrolēt videospēļu varoņus vai attālināti vadīt robotus. Tehnoloģija varētu palīdzēt arī fizioterapeitiem mērīt pacientu kustīgumu rehabilitācijas laikā.
Terapeits varētu aptīt materiālu ap pacienta roku vai kāju, lai reģistrētu kustības un kustību amplitūdu. Atkārtoti mērījumi ļautu ārstniecības speciālistiem salīdzināt mobilitāti dažādās vizītēs un novērtēt atveseļošanos. Pētījuma līdzautore, MIT mašīnbūves docente Kaitlina Bekere, norādīja, ka tehnoloģija varētu palīdzēt terapeitiem laika gaitā salīdzināt pacientu novērtējumus.
Nākamais solis — plānākas šķiedras
Turpmāk komanda plāno padarīt šķiedras plānākas. Pašlaik to diametrs ir aptuveni 1 milimetrs, taču pilnveidotas izgatavošanas metodes varētu to samazināt līdz desmitiem mikrometru.
Plānākas šķiedras ļautu apģērbā iestrādāt vairāk mērīšanas elementu un, iespējams, uztvert smalkākas ķermeņa kustību detaļas. Pētījums publicēts žurnālā Advanced Intelligent Systems.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas