


Zemūdens pasaules izpētei nepieciešami roboti, kas pārvietojas pēc iespējas dabiskāk un, ja iespējams, saplūst ar apkārtējo vidi. Ar šo uzdevumu strādā pētnieku grupa Ziemeļkarolīnas štata universitātē.
Pirms dažiem gadiem tā izveidoja rajai līdzīgu ūdens robotu. Tas spēja peldēt iespaidīgi ātri, tomēr tam bija būtisks trūkums — ierobežota pārvietošanās trīs dimensijās. Virzīties uz priekšu ir viena lieta, bet pacelties un nolaisties, mainīt virzienu vai pagriezties uz vietas ir daudz sarežģītāk. Ar līdzīgu ierobežojumu saskaras arī daudzi citi zemūdens roboti, tāpēc pētnieki nolēma šo problēmu risināt.
Ideja aizgūta no spalvstara
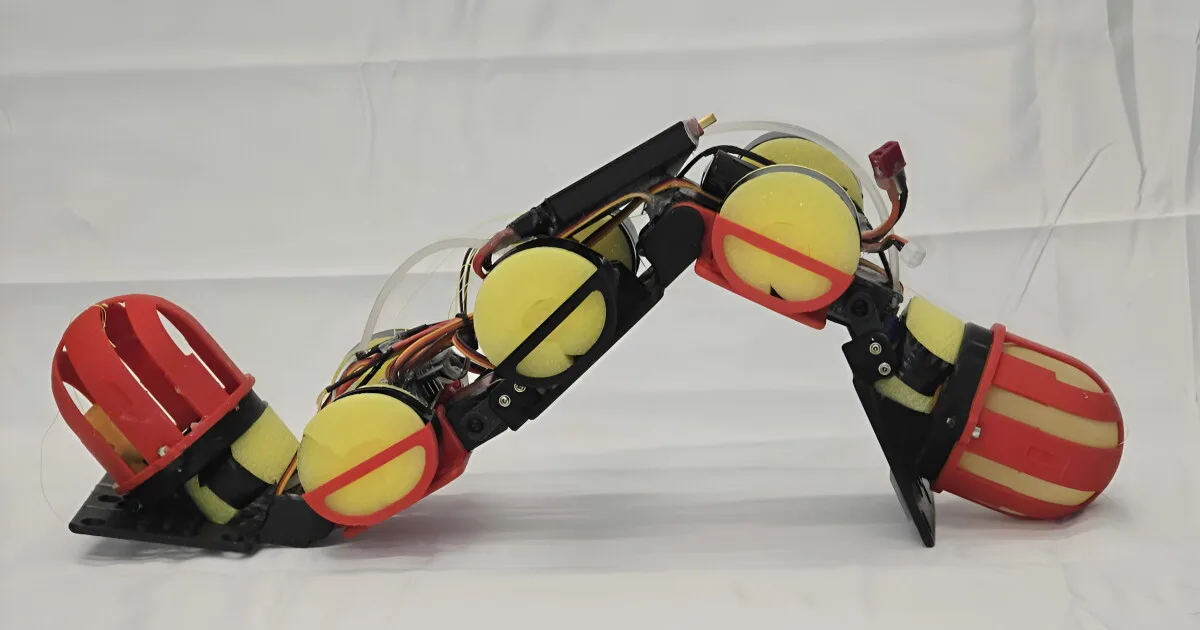
Jaunākajam izgudrojumam pētnieki iedvesmojās no spalvstariem — jūras organismiem ar vairākiem lokaniem, spalvām līdzīgiem locekļiem, kas palīdz pārvietoties dažādos virzienos. Vērojot šos dzīvniekus, to kustības šķiet gandrīz bez piepūles, taču šādu manevru atkārtošana robotā ir sarežģīta. Parasti tam būtu vajadzīgas komplicētas vadības sistēmas un papildu izpildmehānismi jeb robotikas komponentes, kas rada kustību.
Jaunais robots trīs dimensijās manevrē, izmantojot vairākas elastīgas ekstremitātes un tikai divus izpildmehānismus. Tieši šī konstrukcija padara to inovatīvu.
“Parasti, lai to panāktu, būtu nepieciešami vismaz seši izpildmehānismi. Taču, pateicoties konstrukcijai, spalvstara robotā ar tikai diviem izpildmehānismiem mēs nodrošinām šādu kustību diapazonu,” skaidro Dzie Jiņ, pētījuma publikācijas korespondējošais autors. “Tas ir piemērs mehāniskā intelekta izmantošanai, lai izveidotu efektīvāku konstrukciju.”
Robotu kustību nodrošina pati konstrukcija
Šajā gadījumā “mehāniskais intelekts” nozīmē robota izveidi tā, lai tas nodrošinātu vairāk funkciju, nepalielinot sistēmas sarežģītību. Tā vietā, lai katrai kustībai piešķirtu atsevišķu motoru vai vadības mehānismu, pētnieki izmanto robota fiziskās uzbūves priekšrocības. Konstrukcija pati paveic daļu darba, ļaujot robotam pārvietoties trīs dažādos režīmos.
Medūzas režīms. Medūzas ūdenī pārvietojas, saraujot un atslābinot ķermeni, tādējādi paceļoties un nolaižoties. Spalvstara robots izmanto līdzīgu principu. Aktivizējot abus izpildmehānismus, tā spalvām līdzīgie spārni strauji noliecas uz leju un dzen robotu augšup. Spārni ir monostabili, proti, pēc saliekšanas tie dabiski atgriežas sākotnējā formā. Atgūstot sākotnējo stāvokli, tie ļauj robotam nolaisties. Ja kustību atkārto ātrāk, robots peld cauri ūdenim, bet, to palēninot, var uzkavēties vienā vietā.
Zivs režīms. Šajā režīmā tiek aktivizēts tikai viens izpildmehānisms, radot asimetrisku kustību, kas dzen robotu uz priekšu vai atpakaļ. Šis princips līdzinās tam, kā zivs peldēšanai izmanto spuras un asti.
Rotora režīms. Mainot abu izpildmehānismu signālus, robots griežas ap savu asi un var viegli mainīt orientāciju.
Potenciāls zemūdens izpētē
Pētnieku ieskatā šis ir mehāniskā intelekta piemērs: jaudīgākas mašīnas izveide ne vienmēr nozīmē pievienot vairāk elektronikas. Dažkārt efektīvāks risinājums ir padarīt pašu konstrukciju pārdomātāku.
Pētnieki cer, ka robots pavērs jaunas iespējas zemūdens izpētē. To varētu izmantot kameru pārvadāšanai, priekšmetu pacelšanai un darbam kopā ar citiem ūdens robotiem.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas