

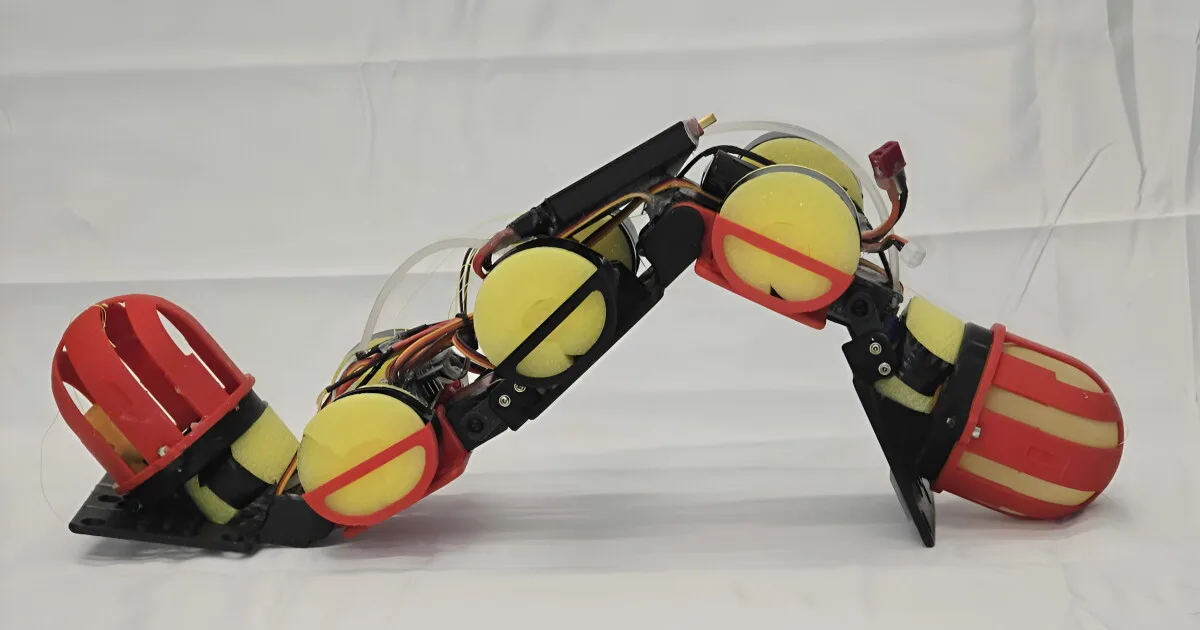
Biomīmikrija jeb dabas principu izmantošana inženiertehnisku problēmu risināšanai ir viena no Ņujorkas Universitātes Tandonas inženierzinātņu skolas pētnieku komandām specializācijas jomām. Pēc zivju iedvesmota robota izstrādes komanda pievērsusies citam sarežģītam uzdevumam — piekrastes izpētei un apskatei.
Piekrastē robotam jāspēj pārvietoties pa ļoti atšķirīgu reljefu: pārvarēt akmeņus, kāpt pa nogāzēm, ieslīdēt ūdenī un pēc tam atgriezties krastā. Esošajiem robotiem tas ir sarežģīts uzdevums, tāpēc pētnieki izveidojuši robotizētu čūskai vai tārpam līdzīgu ierīci ar nosaukumu WorMa. Tas ir vārdu “worm” un “mass” apvienojums, kas atsaucas uz robota tārpam līdzīgo formu un tā darbības principu.
WorMa sastāv no pieciem savienotiem segmentiem un četriem savienojumiem. Robots ir 50 cm (19.7 in) garš un sver nedaudz vairāk par 1 kilogramu (2.2 lb). Gandrīz trešdaļu tā svara veido divi lateksa ūdens baloni — viens galvā un otrs astē. Vidējā segmentā esošs sūknis pārvieto starp tiem 300 gramus (10.6 oz) ūdens, mainot robota smaguma centru atkarībā no veicamā uzdevuma.
Ūdens palīdz gan kāpt, gan peldēt
Kad WorMa jākāpj pa slīpu virsmu, ūdens tiek pārvietots uz robota galvu. Papildu svars palielina spiedienu uz priekšējo daļu, nodrošinot labāku saķeri un lielāku kontaktu ar virsmu. Tādējādi robots spēj uzkāpt pa nogāzēm, kuru slīpums sasniedz 19,5 grādus.
Pārvietojoties ūdenī, stratēģija mainās: ūdens masa tiek novirzīta uz asti, pārbīdot svaru uz aizmuguri. Tas ļauj robotam peldēt aptuveni par 26% ātrāk, nekā tas spētu bez šādas svara pārdales. Savukārt, izkļūstot no ūdens un atgriežoties krastā, ūdens atkal tiek pārvietots uz galvu, lai robota priekšējai daļai nodrošinātu pietiekamu saķeri un ļautu uzvilkt pārējo konstrukciju uz slīpas virsmas.
Sarežģītākais pārbaudījums — kāpnes
Tomēr visgrūtākais uzdevums izrādījās nevis nogāzes vai pārvietošanās starp sauszemi un ūdeni, bet kāpnes. Arī šeit pētnieki izmanto svara pārdales principu, taču robota kāpšanas laikā ūdens pozīcija jāmaina nepārtraukti.
Sākumā ūdens tiek pārvietots uz priekšu, lai nodrošinātu pietiekamu saķeri. Pēc tam svars tiek novirzīts atpakaļ, padarot vieglāku robota galvas pacelšanu un virzīšanu uz nākamo pakāpienu. Kad galva un “kakla” savienojums nostiprinās uz pakāpiena malas, ūdens atkal tiek pārvietots uz galvu, lai robots varētu pievilkt asti uz priekšu. Šis cikls atkārtojas katram nākamajam pakāpienam. Izmantojot šādu tehniku, WorMa spēj pārvarēt līdz 15 cm (5.9 in) augstus pakāpienus.
Nākamais mērķis — lielāka autonomija
Pētnieki norāda, ka WorMa vēl ir ievērojams uzlabojumu potenciāls. Komanda jau strādā pie ātrāka sūkņa, taču būtiskākais izaicinājums ir robota neatkarības palielināšana.
Pašlaik WorMa nav sensoru, kas ļautu noteikt, ar kādu reljefu tas saskaras, tāpēc ūdens pārvietošanu un svara maiņu kontrolē ārēji. Nākotnē sensori un spēja atpazīt apkārtējās vides izmaiņas varētu ļaut robotam pašam sadalīt savu svaru un pārvietoties gandrīz pilnībā autonomi.
Pētījums par WorMa nesen publicēts žurnālā Advanced Robotics Research.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas