

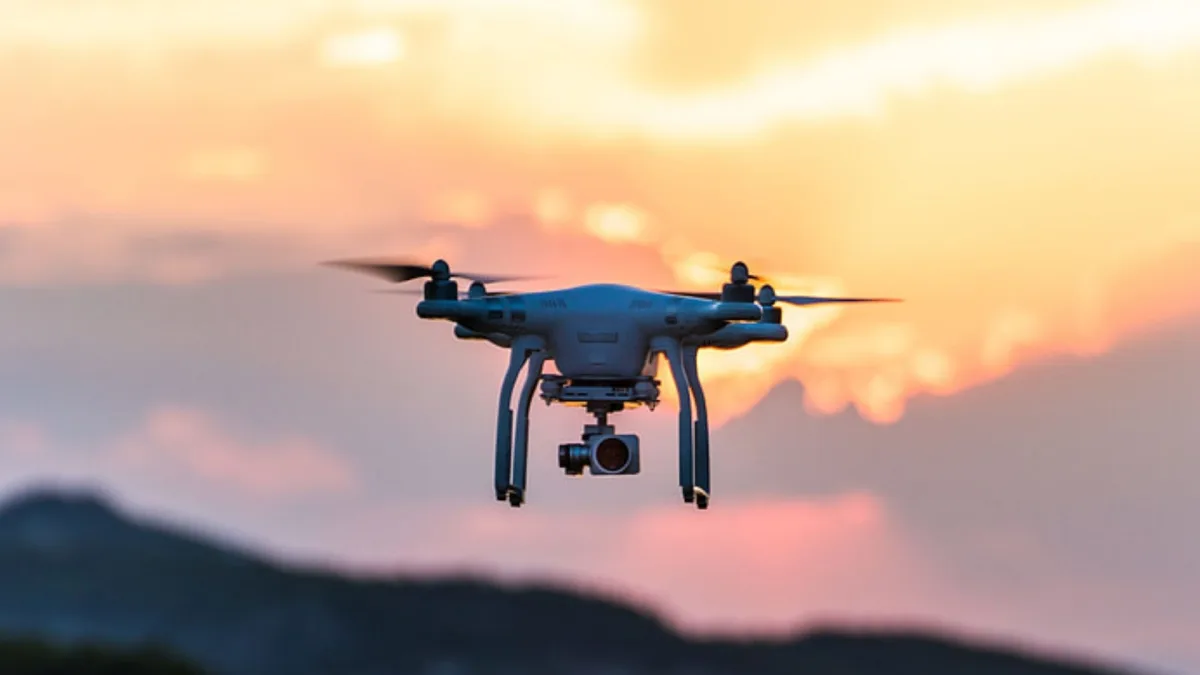
Drons, kas zaudē savienojumu ar tālvadības pulti, ne vienmēr zaudē arī GPS navigāciju vai nokrīt. Atkarībā no konfigurācijas tas var automātiski atgriezties pacelšanās vietā, uz laiku karāties vienā pozīcijā vai mēģināt nosēsties. Situācija kļūst ievērojami sarežģītāka, ja vienlaikus pazūd uzticama navigācijas informācija.
Kādi savienojumi dronā darbojas vienlaikus
Tālākā rīcība ir atkarīga no tā, kurš savienojums pārtrūcis, kādas lidojuma vadības sistēmas joprojām darbojas un kā ražotājs vai pilots ir ieprogrammējis drona reakciju. Lielākā daļa patēriņa dronu izmanto vairākas saziņas un navigācijas sistēmas, kas darbojas kopā.
Acīmredzamākais ir vadības un kontroles savienojums starp lidaparātu un tālvadības pulti. Tas pārraida pilota komandas, piemēram, norādes par virziena, augstuma un ātruma maiņu. Daudzi droni uz pulti vienlaikus pārraida arī tiešraides video un lidojuma telemetriju. Šie savienojumi var ciest no traucējumiem neatkarīgi no vadības kanāla, tāpēc pilots dažkārt var zaudēt kameras attēlu, vienlaikus saglabājot kontroli pār pašu lidaparātu.
Navigācija ir atsevišķs jautājums. Droni parasti izmanto globālās navigācijas satelītu sistēmas jeb GNSS, tostarp GPS, kā arī iebūvētus sensorus — kompasu, akselerometrus un žiroskopus. Tie palīdz lidojuma vadības sistēmai noteikt lidaparāta atrašanās vietu, orientāciju un kustību.
Ko nozīmē Return to Home funkcija
Tālvadības pults savienojuma zudums automātiski nenozīmē GPS navigācijas zudumu. Tāpat drons var zaudēt uzticamu GPS vai kompasa informāciju, paliekot savienots ar pilotu.
Daudziem mūsdienu droniem ir drošības funkcija Return to Home (RTH). Ja vadības savienojums pārtrūkst noteiktu, iepriekš konfigurētu laiku, lidaparāts var izmantot saglabātās sākumpunkta koordinātas un navigācijas sistēmas, lai atgrieztos pacelšanās vietā.
Atkarībā no modeļa un iestatījumiem drons vispirms var pacelties līdz iepriekš noteiktam augstumam, lai izvairītos no šķēršļiem, un pēc tam sekot atgriešanās maršrutam. Noslēgumā tas var automātiski samazināt augstumu un nosēsties.
RTH nav vienīgā iespējamā reakcija. Dažus dronus var iestatīt tā, lai savienojuma pārtraukuma gadījumā tie turpinātu karāties pašreizējā pozīcijā vai nosēstos tur, kur atrodas. Izvēlētā darbība bieži ir atkarīga no lidaparāta, tā programmaparatūras un pilota iestatījumiem. Piemēram, DJI droni atbalstītajos modeļos piedāvā konfigurējamas reakcijas uz signāla zudumu. Atvērtā koda lidojumu vadības programmatūra ArduPilot piedāvā vairākas drošības darbības, tostarp Return to Launch, SmartRTL un Land.
Kāpēc ar automātisko atgriešanos nepietiek
Šādi drošības mehānismi ir noderīgi, taču tie nav garantija. Lai RTH darbotos, dronam nepieciešams pietiekams akumulatora uzlādes līmenis, derīgs sākumpunkts un navigācijas informācija, ar kuru izsekot atgriešanās maršrutam. Šķēršļi, vējš, sensoru kļūdas un citi sistēmas traucējumi var neļaut manevru pabeigt droši.
GPS vai citu navigācijas datu zudums ir īpaši sarežģīts, jo lidaparāts var vairs nezināt savu precīzo atrašanās vietu. Daži multirotori šādā situācijā pārslēdzas uz lidojuma režīmu, ko parasti dēvē par Attitude jeb ATTI režīmu.
ATTI režīmā iebūvētie sensori var palīdzēt stabilizēt drona orientāciju un uzturēt augstumu, taču lidaparāts vairs automātiski neuztur savu atrašanās vietu, izmantojot GPS. Tādēļ vējš var to aiznest prom no sākotnējās pozīcijas. Pilotam drona kustība jākompensē manuāli ar tālvadības pulti, kas var būt sarežģīti, ja lidaparāts atrodas tālu vai ir grūti saskatāms.
Divi nopietni incidenti Lielbritānijā
Īpaši bīstama situācija rodas tad, ja drons zaudē gan vadības savienojumu, gan navigācijas datus, kas nepieciešami RTH funkcijai. Šādā gadījumā tas var nesaņemt pilota komandas un vienlaikus nespēt noteikt, kā atgriezties pacelšanās vietā.
To ilustrē divas Lielbritānijas Gaisa negadījumu izmeklēšanas nodaļas (Air Accidents Investigation Branch, AAIB) izmeklēšanas.
2019. gada decembrī DJI Matrice M600 Pro, kas veica mērniecības darbus būvlaukumā, piedzīvoja GPS un kompasa kļūmi. Lidaparāts no automātiskā lidojuma pārslēdzās uz ATTI režīmu, tādēļ bija jāvada manuāli. Pilots vairākkārt mēģināja aktivizēt RTH, taču drons turpināja vēja ietekmē novirzīties. Tas galu galā ietriecās kādas mājas jumtā un nokrita īpašuma dārzā. Izmeklētāji secināja, ka lidaparāts bija zaudējis uzticamu informāciju par virzienu, tādēļ nespēja izpildīt atgriešanās manevru.
Citā incidentā 2021. gada novembrī DJI Phantom 4 Pro neilgi pēc pacelšanās Anglijas pilsētā Ragbijā saskārās ar magnētiskiem traucējumiem. Pilots saņēma brīdinājumus, ka lidaparāts ir zaudējis virziena atskaites informāciju un vairs nevar darboties parastajā ar GPS atbalstītajā režīmā. Pēc tam pārtrūka arī vadības savienojums. Drons virs apdzīvotas teritorijas aizlidoja aptuveni 630 metrus un nosēdās kokā.
Kā samazināt risku pirms lidojuma
Abi incidenti parāda, ka automātiskā atkopšanās ir atkarīga no vairāk nekā vienkārši aktivizētas drošības funkcijas. Pirms pacelšanās pilotiem jāpārbauda GPS uztveršana un brīdinājumi par kompasa darbību, jāizvēlas piemērots RTH augstums un jāpārliecinās, ka sākumpunkts ir pareizi ierakstīts.
Tāpat jāseko akumulatora uzlādes līmenim un laikapstākļiem, kā arī jāņem vērā iespējamie elektromagnētisko traucējumu avoti. Ne mazāk svarīgi ir izprast, kā konkrētais lidaparāts rīkojas navigācijas vai sakaru sistēmu kļūmes gadījumā. Manuālās vadības un ārkārtas procedūru praktizēšana var būt izšķiroša, ja automātiskie lidojuma režīmi vairs nav pieejami.
Drona spēja atgūties pēc signāla zuduma ir atkarīga no tā, kuras sistēmas joprojām darbojas. RTH un citi drošības režīmi var palīdzēt pārvarēt parastus saziņas pārtraukumus, taču tie nespēj kompensēt jebkādu sensoru kļūmju, traucējumu un vides apstākļu kombināciju.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas