

Mūsdienu robotikas pētnieki cenšas atrisināt vienu un to pašu uzdevumu — izveidot robotus, kas spētu sasniegt cilvēkiem grūti pieejamas vietas. Jau izstrādāti roboti, kuri var peldēt zem ūdens, pārvietoties pa gruvešiem un nosēsties uz koku zariem kā putni.
Tomēr katram robotu veidam ir savi ierobežojumi. Riteņotiem un kājotiem robotiem ir grūti pārvarēt nelīdzenu reljefu, un tos var apturēt pat kāpnes. Savukārt lidojošie droni nav atkarīgi no zemes seguma, taču tie nevar pārvadāt lielu svaru. Tāpēc pētnieki meklē risinājumu, kas apvienotu abu veidu priekšrocības.
Robots, kas lido un lēkā
Tieši šādam uzdevumam izveidots Hopcopter. To izstrādājuši Honkongas pilsētas universitātes un Honkongas Zinātnes un tehnoloģiju universitātes pētnieki. Robots būtībā ir kvadrokopters ar vienu atsperotu kāju, uz kuras tas var lēkt.
Ideju iedvesmojusi putnu pārvietošanās — tie bieži pārlec no vienas vietas uz citu, nevis visu laiku lido, tādējādi taupot enerģiju. Līdzīgi Hopcopter var pārlēkt no vienas vietas uz citu, netērējot akumulatora enerģiju ilgstošam lidojumam. Ja piemērotas vietas nosēšanās nav, robots var turpināt atrasties gaisā kā parasts drons. Pārslēdzoties starp lidošanu un lēkšanu, tas varētu sasniegt vietas, kur citādi būtu iespējams nokļūt tikai ar nogādāšanu no gaisa.
Lēciena laikā robots nonāk brīvā kritiena stāvoklī, bet kustības augšup fāzē tā četri rotori uz ļoti īsu brīdi ieslēdzas. Pēc izstrādātāju teiktā, šādi Hopcopter var veikt salīdzinoši lielus attālumus, patērējot tikai desmito daļu no tikpat liela drona enerģijas.
Elastīga pēda sarežģītam reljefam
Pašreizējā ierīce ir Hopcopter otrā versija. Pirms diviem gadiem izziņotais sākotnējais prototips spēja nosēsties uz vienas kājas uz līdzenām virsmām, piemēram, betona vai smalkas grants, un atgrūsties, lai nokļūtu nākamajā punktā.
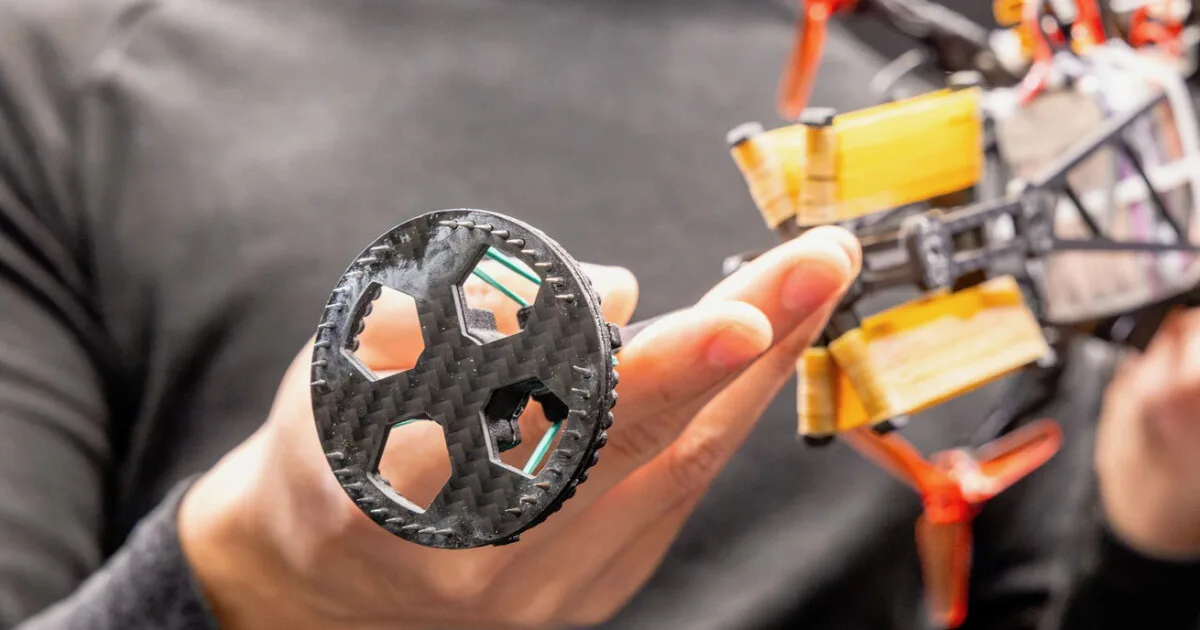
Taču neparedzamākā vidē tam klājās daudz grūtāk. Robots iegrima smiltīs, slīdēja uz ledus un bieži apgāzās, mēģinot nosēsties uz slīpām virsmām. Lai šīs problēmas novērstu, pētnieku partneri Toronto Universitātē izstrādāja jaunu elastīgu pēdas paliktni, kas ļauj robotam nosēsties uz dažāda veida seguma.
Paliktnim ir platāka virsma, kas vienmērīgāk sadala robota svaru un neļauj tam iegrimt mīkstā augsnē vai smiltīs. Tajā iestrādātas arī trīs gumijas lentes, kas pēc nosēšanās nodrošina pietiekamu spriegojumu, lai pēda atgrieztos sākotnējā pozīcijā un robots varētu atgūt līdzsvaru. Savukārt paliktņa apakšdaļu klāj īsi izvirzījumi, kas palīdz satvert slidenas virsmas.
Izmaiņas būtiski uzlabojušas robota darbību. Jaunais pēdas paliktnis par 84% samazinājis veiktspējas atšķirības uz dažādiem segumiem. Praktiski tas nozīmē, ka Hopcopter tagad daudz vienmērīgāk spēj nosēsties, pārvietojoties starp sarežģītām virsmām, tostarp ledu, smiltīm un akmeņiem.
Nākotnē — mākslīgais intelekts un glābšanas operācijas
Daļa Hopcopter izstrādātāju pašlaik strādā pie tehnoloģijas komercializācijas. Ražošanai paredzētā versija pagaidām nav pieejama pārdošanā, taču izstrādātāji norāda, ka uzņēmuma tīmekļa vietnē iespējams atrast plašāku informāciju un tehniskos datus.
Pētnieki plāno izveidot arī Hopcopter versiju ar integrētiem mākslīgā intelekta moduļiem, lai uzlabotu šķēršļu pamanīšanu un izvairīšanos no tiem. Nākotnē komanda cer robotu izmantot meklēšanas un glābšanas operācijās, attālu raktuvju apskatēs un, iespējams, arī citu planētu izpētē.
Pētījums nesen publicēts žurnālā Advanced Intelligent Systems.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas