

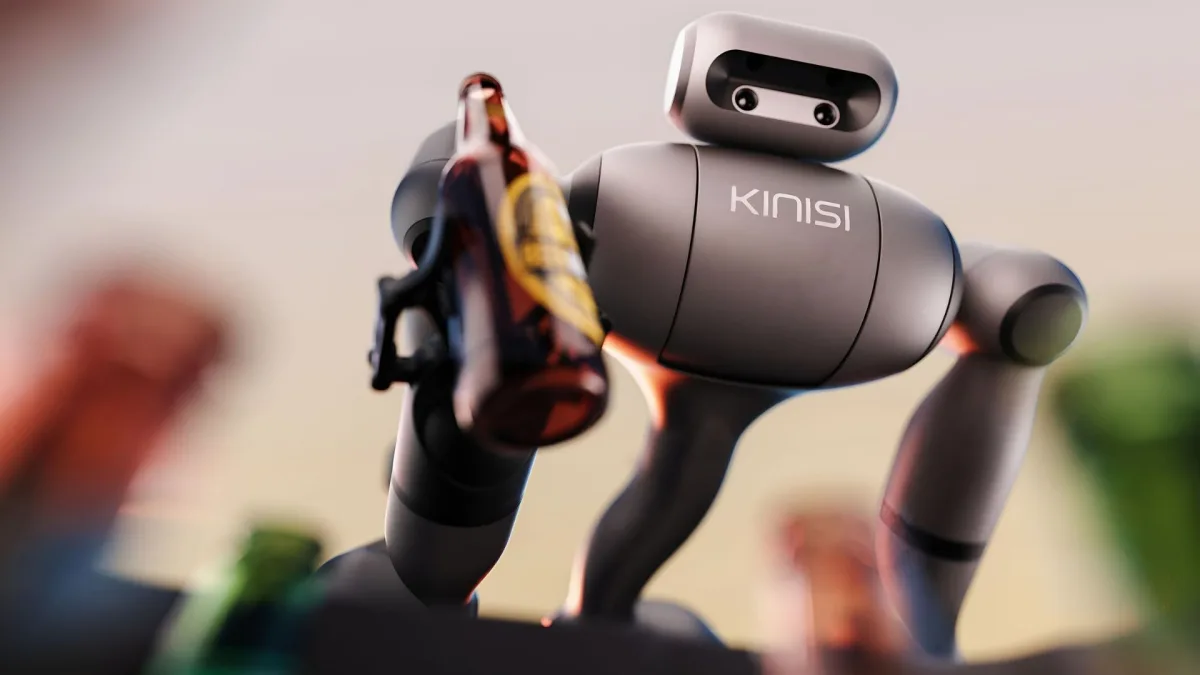
Bear Robotics apgalvo, ka, izmantojot NVIDIA programmatūru, tā KR1 humanoīdajā robotā robotikas foundation model jeb pamatmodeļa apstrādes laiku samazinājusi aptuveni astoņas reizes — no 500 līdz 60 milisekundēm.
KINO-2 pārvērš cilvēku demonstrācijas robota uzdevumos
Uzlabojums panākts ar KINO-2 — jaunu robotu mācīšanās platformu, kas paredzēta tam, lai cilvēku demonstrācijas pārvērstu uzdevumos, ko spēj izpildīt KR1. Bear Robotics ziņoja arī par atsevišķu 4,2 reižu uzlabojumu savam modelim: tā apstrādes laiks samazināts no 72,3 līdz 17,2 milisekundēm.
Šie skaitļi iegūti Bear iekšējos mērījumos un attiecas uz modeļa inference jeb secināšanu — procesu, kurā apmācīts modelis ģenerē izvadi. Tie nenozīmē, ka robots pārvietojas astoņas reizes ātrāk vai fiziskus uzdevumus pabeidz astoņas reizes īsākā laikā.
Bear Robotics, kas izstrādā robotus komerciālām darbībām, KINO-2 prezentēja NVIDIA GTC Berlin konferencē. Uzņēmums norāda, ka tā roboti izvietoti vairāk nekā 16 000 vienību apjomā vairāk nekā 5000 klientu atrašanās vietās, tomēr lielākā daļa šo iekārtu ir servisa, nevis humanoīdie roboti.
KINO-2 ļauj KR1 mācīties rīkoties ar objektiem no demonstrācijām, nevis prasa inženieriem atsevišķi ieprogrammēt katru kustību. Bear apkopo konkrēta uzdevuma demonstrācijas, izmanto tās modeļu apmācībai un uzlabošanai, pēc tam novērtē robota uzvedību ar KR1 un tikai vēlāk to pārbauda klientu darbībā.
Platforma atbalsta gan Bear paša izstrādātus modeļus, gan ārējos pamatmodeļus. Tie no apmācības datiem var apgūt likumsakarības un izmantot tās uzdevumos ar dažādiem objektiem un vidēm.
NVIDIA aparatūra un modeļu optimizācija
Lai KR1 darbinātu šo programmatūru, Bear integrēja NVIDIA Isaac OS savā uztveres sistēmā, kas apstrādā informāciju par robota apkārtni. Risinājums izmanto NVIDIA Jetson AGX Thor aparatūru un NVIDIA Holoscan SDK 5.0.
Bear izmantoja arī NVIDIA TensorRT un modeļu kvantizāciju, lai samazinātu secināšanas aizkavi. Kvantizācija padara modeļus mazāk prasīgus skaitļošanas resursiem, to skaitliskās vērtības attēlojot ar zemāku precizitāti.
Pēc Bear teiktā, šīs izmaiņas samazināja NVIDIA Isaac GR00T secināšanas laiku līdz aptuveni 60 milisekundēm, salīdzinot ar sākotnēji neoptimizētām 500 milisekundēm. Uzņēmuma paša modelim laiks saruka no 72,3 līdz 17,2 milisekundēm.
Ātrāka secināšana varētu palīdzēt robotiem ātrāk reaģēt, identificējot objektus un pieņemot lēmumu par to apstrādi. Tomēr paziņojumā nav sniegti salīdzinoši dati par pilnu uzdevumu izpildes laiku, manipulāciju precizitāti vai ilgtermiņa uzticamību.
KR1 demonstrē noliktavas darba plūsmu
NVIDIA GTC Berlin konferencē Bear demonstrē KR1, izpildot noliktavas darba plūsmu, kas apvieno darbu ar objektiem un to transportēšanu. Robots saņem pasūtījumu no noliktavas vadības sistēmas, paņem pudeles, ievieto tās kastē, nogādā kasti nodošanas punktā un atgriežas ar tukšu kasti.
Demonstrācijā KINO-2 apgūtās manipulācijas prasmes apvienotas ar Bear esošo navigācijas, vadības un darba plūsmu programmatūru.
“Cilvēki, kuri veic darbu, jau saprot tā produktus, aprīkojumu un darba secību. Demonstrācijas ļauj mums šīs zināšanas uztvert un iemācīt robotam,” sacīja Bear Robotics galvenais robotikas direktors Brens Pīrss.
Bear norāda, ka manipulācijas spējas tiek attīstītas arī klientu izmēģinājumos, kas saistīti ar preču atgriešanu lielveikalos un kastu apstrādi noliktavās.
Uzņēmums plāno apvienot specializētus mobilos robotus, kas pārvadā preces, ar KR1 humanoīdajiem robotiem, kuri darbojas ar objektiem. Abas robotu grupas darbotos, izmantojot kopīgas flotes pārvaldības un darba plūsmu sistēmas.
GTC demonstrācija parāda, kā šīs iespējas var darboties noteiktā noliktavas uzdevumā. Bear nav publiskojis rezultātus, kas apliecinātu, cik uzticami KR1 bez cilvēka iejaukšanās spēj izpildīt plašākas klientu darba plūsmas.
 Tehnoloģijas
 Tehnoloģijas
 Tehnoloģijas